AI dron nadmašio svjetske šampione u utrkama: dva kruga za 16,56 sekundi
Istraživači s nizozemskog univerziteta Delft razvili su dron MonoRace koji je umjetnom inteligencijom preletio stazu brže od trojice bivših svjetskih šampiona u utrkama dronova. Dron je na takmičenju u Abu Dabiju dva kruga odvojio za 16,56 sekundi, brzinom od oko 102 km/h.
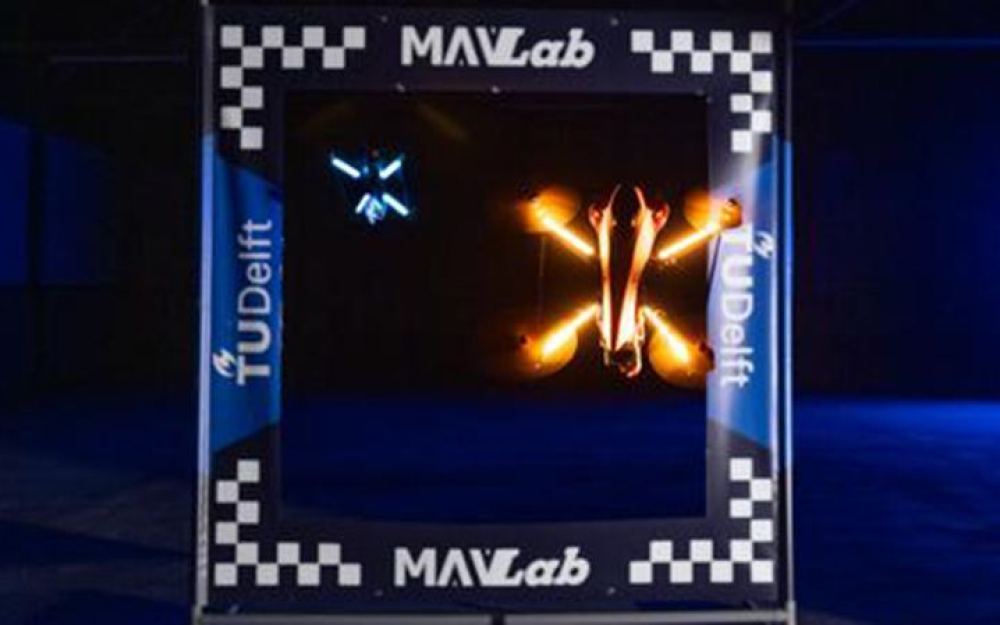
Dronom upravljanim umjetnom inteligencijom uspio je proći zahtjevnu takmičarsku stazu brže od nekih od najboljih svjetskih pilota dronova. Sistem, nazvan MonoRace, razvili su naučnici iz laboratorije Micro Air Vehicles Lab na Univerzitetu tehnologije u Delftu u Holandiji, a rezultati istraživanja objavljeni su 14. oktobra u časopisu Science Robotics. Ime sistema odražava njegovu ključnu dizajnersku osobinu: "mono" se odnosi na monokularnu viziju — dron se oslanja na jednu kameru s rolling shutterom.
Pobjeda u Abu Dabiju
Na takmičenju Autonomous Racing League u Abu Dabiju 2025. godine MonoRace je ostavio iza sebe sve rivalske autonomne timove, a postigao je i bolja vremena od trojice bivših ljudskih svjetskih šampiona u utrkama dronova. Dron je oba kruga staze s 11 kapija preletio za 16,56 sekundi, dostigavši najveću brzinu od oko 102 km/h. Nedavno objavljeni video prati razvoj i nastup MonoRacea na takmičenju, sa sekvencama stvarnog ljeta koje pokazuju kako dron oštro naginje, ubrzava kroz kapije i prelazi stazu bez ljudske pomoći — no neke od sekvenci su računarski generisane.
Koautor studije, profesor Guido de Croon sa Univerziteta u Delftu, objasnio je da su to namjerni vizuelni efekti. "Jedina potpuno simulirana slika pojavljuje se oko druge minute, u segmentu koji prikazuje proces treniranja", rekao je de Croon za Live Science. "U videu kapije prikazujemo u vizuelnom simulatoru, ali je stvarni trening rađen u pojednostavljenom, čistom physics simulatoru koji je radio vrlo brzo. Vizija nije simulirana tokom treninga, jer neuronska mreža za upravljanje kao ulaz prima procijenjeno stanje, koje dolazi iz zasebnog procesa percepcije i procjene stanja." Ostatak snimke je stvaran, mada neki kadrovi uključuju slojeve koji pokazuju kako dron tumači sliku kamere.
Ono što sistem čini posebnim jest skromna oprema: dron se oslanja na jednu prednju kameru, jedinicu za mjerenje inercije (IMU) koja prati ubrzanje i rotaciju te mali ugrađeni računar. Nije korišten GPS, vanjski sistemi za snimanje pokreta, stereo kamere niti unaprijed učitana mapa staze. Cijeli sistem smješten je na dronu težine svega 966 grama, dimenzija približno 30 x 28 x 10 centimetara.
Kako AI nauči letjeti
Slike s kamere i podaci iz IMU-a dovode se u neuronsku mrežu koja prepoznaje kapije na stazi, procjenjuje položaj i kretanje drona te stvara komande za četiri propelera — a šalje ih 500 puta u sekundi. Naučnici su sistem trenirali metodom pojačanog učenja, u kojoj model više puta pokušava zadatak i dobija povratne informacije o uspjehu.
Kako je za Live Science objasnio de Croon, trening se odvijao u simulaciji jer zahtijeva ogroman broj pokušaja i grešaka — milioni pokušaja — a dron je "naučio letjeti od nule". U ranijoj fazi treninga sistem je svladavao osnove poput izbjegavanja sudara i dolaska do prve kapije, a zatim je napredovao dalje stazom i pri većim brzinama.
Isticao je de Croon, tim nije trenirao model na jednom jedinom zrakoplovu: tokom treninga mijenjali su parametre poput težine, napona, otpora zraka, šuma senzora i stanja propelera, kako bi mreža mogla upravljati različitim dronovima i nositi se s imperfekcijama stvarnog svijeta.
Prema de Croonovim riječima, MonoRace bi mogao postati alat za treniranje ljudskih pilota dronova, "pomalo kao što su snažni šahovski programi inspirisali i ljude koji igraju tu igru". Širi značaj leži u demonstraciji napretka fizičke AI — posebno u tome kako robot može percipirati, odlučivati i djelovati pri velikim brzinama uprkos ograničenom senziranju i računarskoj snazi. Mreža za upravljanje radi na čipu klase mikrokontrolera, što znači da sofisticirano upravljanje ne zahtijeva veliki računar. De Croon je napomenuo da bi slično velika mreža mogla biti optimizirana za minimalnu potrošnju energije umjesto za minimalno vrijeme kruga. Budući da se većina mašina oslanja na male procesore i konvencionalne kontrolere, energetski optimalno neuronsko upravljanje bi jednog dana moglo smanjiti potrošnju energije u svakodnevnoj robotici, zaključio je on.
Slika: Live Science
Izvori:
- Live Science — livescience.com
- Science Robotics
- Delft University of Technology
- Live Science
Tekst: Uredništvo ALFA TV
Povezane vijesti
NASA otkriva planove rovera za izgradnju prve baze na Mjesecu
NASA razvija nove rotore koji bi marsovske helikoptere učinili dalekometnijim
Mačke i vlasnici dijele hormonalnu povezanost, pokazalo je japansko istraživanje